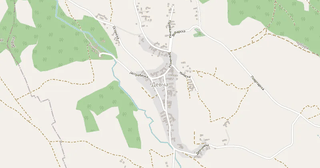
Mapa Devcha ve formatu ROS Grid
Mapa vytvořená z dat OpenStreetMap, připravená ke stažení
Přizpůsobte si mapu
Otevřete oblast tohoto místa v konstruktoru a upravte vše podle svých potřeb
Otevřít v konstruktoru →Pas mapy
Co tato mapa obsahuje ve výchozím nastavení
Takto se mapa sestavuje „tak jak je“ — každý parametr lze změnit v konstruktoru.
.pgm
O formátu ROS Grid
Mapa Devcha ve formátu ROS Grid — export reálných dat OpenStreetMap pro vybranou oblast.
ROS OccupancyGrid is an occupancy map format for robotics. A raster grid of traversability for mobile robot navigation.
Jaké vrstvy jsou v souboru
Tento soubor pro vybranou oblast obsahuje:
- Silnice
- Budovy
- Zeleň
Souřadnicové systémy
WGS 84 (EPSG:4326), výběr v průvodci
Kompatibilita
Měrné jednotky
Metry (promítnuté ve zvoleném souřadnicovém systému)
| Kategorie | Transport |
| Přípona souboru | .pgm |
| Úroveň | Open Beta |
What's in the ROS Grid map of Devcha
288 buildings, 9.9 km of roads.
The area covers 0.9 km², with about 327 buildings per km².
Mostly unclassified roads 7.5 km, residential streets 1.6 km, service roads 0.8 km.
Main streets: Воћарска, Девчанска, Њивска
Jak používat ROS Grid pro Devcha
- Vyberte oblast mapy Devcha na hlavní stránce
- Zvolte formát ROS Grid a nastavte parametry exportu
- Klikněte na Exportovat a počkejte na dokončení
- Stáhněte hotový soubor a použijte jej v požadovaném programu